RPent 简介#
RPent(Recursive Physical Agent)是一个开源框架,用于构建能够在与物理世界的递归交互中持续演进的具身智能体。RPent 不限定基础模型的选择,而是提供一套递归的智能体框架,将感知、推理、记忆、执行和自我演进等不同类型的智能能力整合到统一的物理智能体中。物理智能体在持续交互中不断反思和调整,从而获得新能力,逐步突破初始设计的能力边界。
Pent 这个名字源自五芒星(Pentagram),其五个顶点象征多模态智能融合为一个统一的具身智能体。中心的无穷符号(∞)代表感知、推理、执行和自我演进的递归循环,让智能持续向物理世界扩展。
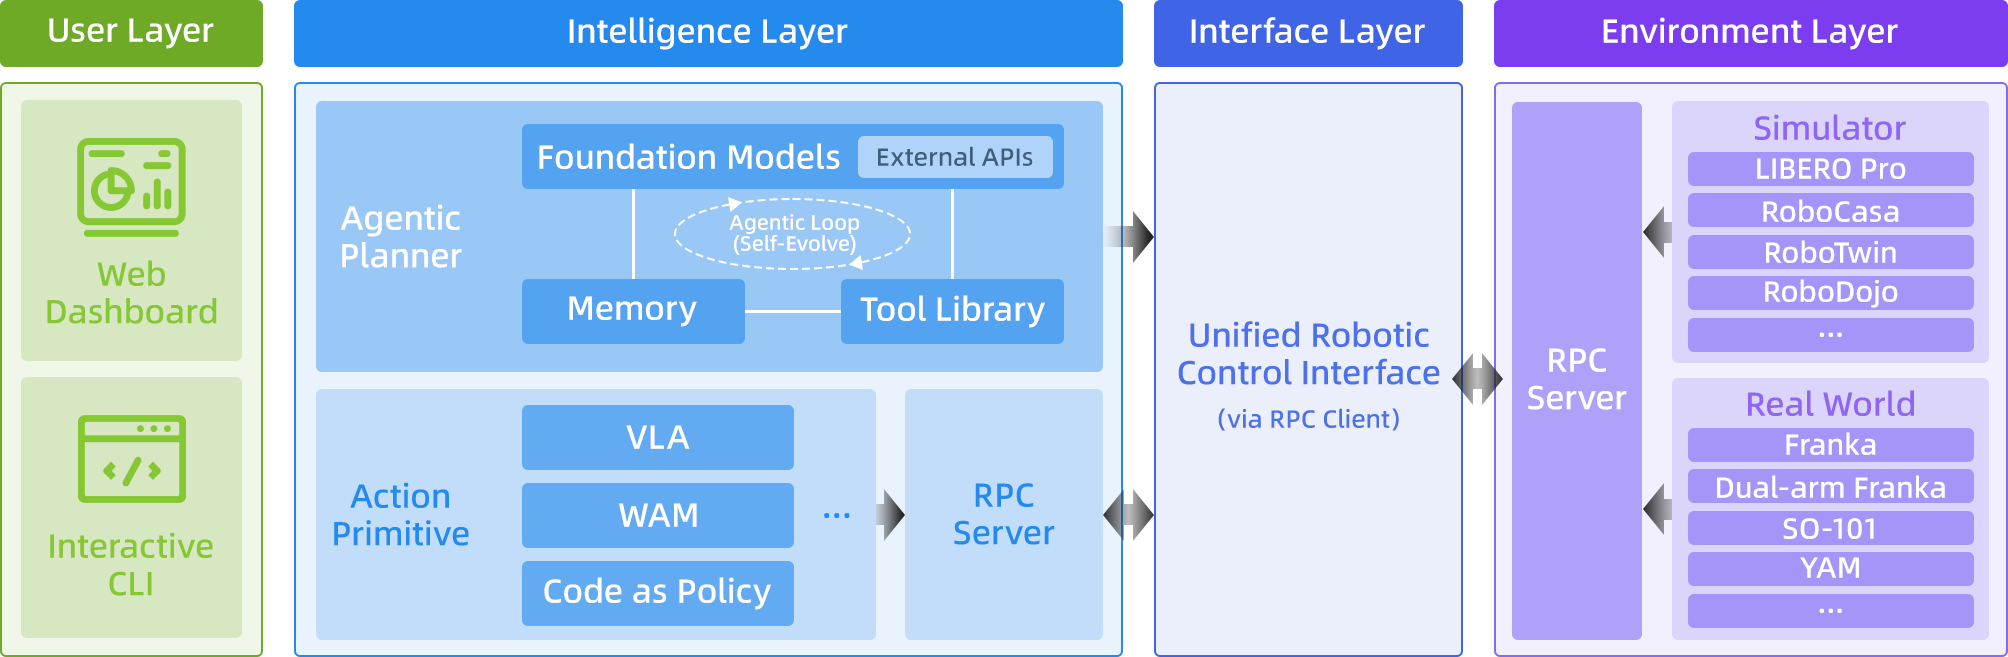
RPent 的三条核心设计原则是服务化、标准化和可组合(service-oriented, standardized, and composable)。各种能力以可复用服务的形式部署,通过统一接口连接,并灵活组合成不同的物理智能体。这些原则使 RPent 能够超越传统机器人控制框架,成为面向物理世界的智能体基础设施,让智能在部署后继续被构建、扩展和演进。
排行榜#
对比 LIBERO、LIBERO-PRO、RoboCasa365 Target50 和 RoboTwin C2R 上的成功率。 排名仅限图中方法及评测范围;完整结果、模型配置和来源见 RPent 排行榜。


选择平台#
平台 |
文档内容 |
|---|---|
Pi0.5、SAM3、LIBERO / LIBERO-PRO 运行与复现。 |
|
RLDX-1、厨房任务和 Target50 复现。 |
|
LingBot-VLA、双臂仿真任务和 C2R 复现。 |
|
Isaac Sim 双臂 ARX-X5 操作,使用 RLinf Pi0.5 策略。 |
|
硬件准备、标定、自检和运行。 |
|
双节点部署、操作与人工参与的探索。 |
|
已有任务演示;安装使用文档即将推出。 |
|
内容即将推出。 |
规划器可选择 api、claude_code 或 codex;LIBERO 还提供用于执行已有计划的 Flash Mode。模型服务配置见 规划器配置。
从 快速开始 开始运行第一个任务。评测成绩和资源开销见 RPent 排行榜,研究背景见 Harness VLA。
DreamZero、Cosmos Policy 和 RoboDojo 也列在项目的规划中,相关使用文档待补充。