RoboCasa365#
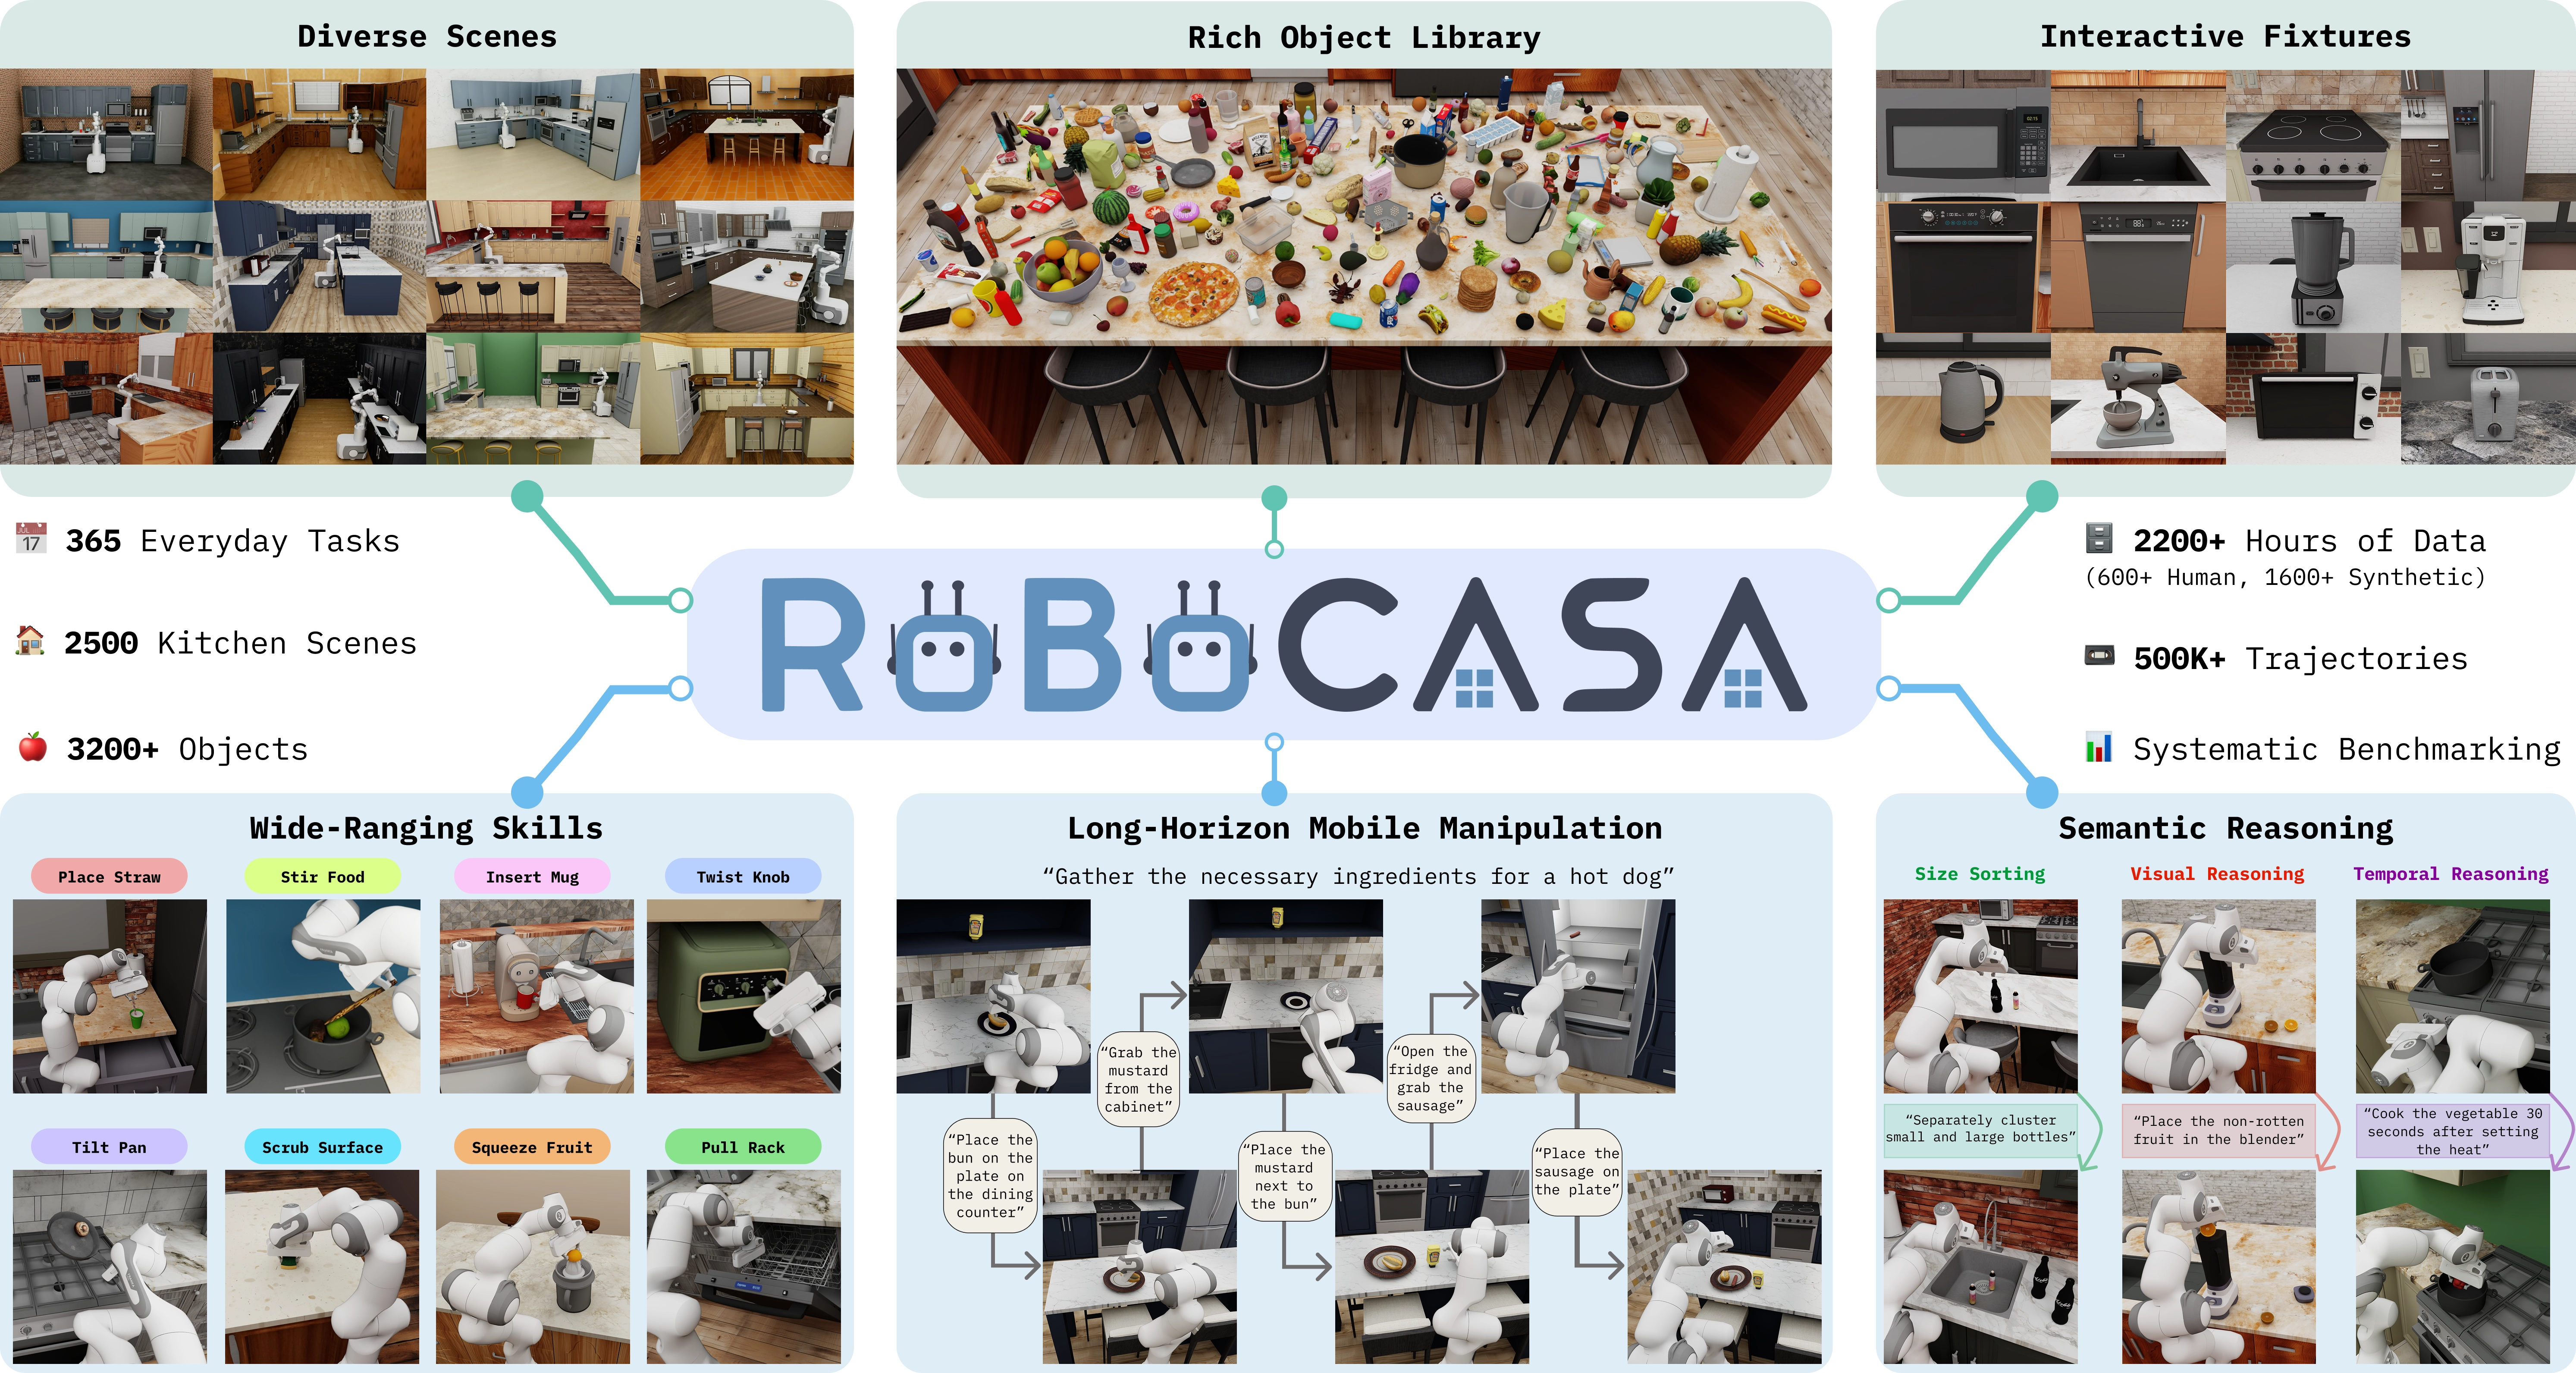
RoboCasa365 的厨房场景、物体与任务。图片来源:RoboCasa365 项目。#
使用 RPent 在 RoboCasa365 中运行厨房操作任务,并复现 Target50 实验。当前集成使用 PandaOmron 移动机械臂和 RLDX-1 动作模型,CLI 名称为 robocasa。
概览#
先确认所需模型、任务与运行环境,再按后续步骤安装并运行。
RLDX-1
api、claude_code、codex
Target50 厨房任务
Linux、NVIDIA GPU;Python 3.10;CUDA 与 EGL。
任务#
Target50 包含以下任务类别,完整任务、seed 和运行限制见本页实验复现部分。
类别 |
任务数 |
内容 |
|---|---|---|
Atomic |
18 |
单项厨房操作。 |
Composite-Seen |
16 |
已见类别的组合任务。 |
Composite-Unseen |
16 |
未见类别的组合任务。 |
观测与动作#
下表区分规划器使用的工具、模型输入及环境的成功判定。
项目 |
说明 |
|---|---|
观测 |
相机图像、深度/世界坐标及底盘、末端、夹爪状态。RLDX-1 接收三路相机的历史帧、状态和任务文字。 |
动作 |
规划器调用 |
奖励与成功判定 |
任务成功以环境 |
任务指令 |
使用当前环境的完整 |
安装与资源准备#
需要 Linux、NVIDIA GPU、可用的 CUDA/EGL 环境,以及 git 和 uv。若已有 RPent 仓库,进入仓库后从创建虚拟环境开始。
RLDX-1 要求 Python 3.10。请创建独立环境,并通过 .[robocasa] 安装完整的 RoboCasa365 运行栈:
git clone https://github.com/RLinf/RPent.git
cd RPent
uv venv --python 3.10 .venv-robocasa
source .venv-robocasa/bin/activate
先使用 PyTorch 官方安装选择器 根据本机 GPU、驱动和 Python 版本选择匹配的 CUDA 版 PyTorch 与 torchvision。在此环境执行所选命令,可将 pip 换为 uv pip。RLDX 依赖要求 Torch >= 2.7、 torchvision >= 0.22;两者必须互相兼容,不能分别任意选版本。然后安装 RPent:
uv pip install -e ".[robocasa]" \
   --constraint robots/robocasa/eval/target50-constraints.txt
uv pip check
约束文件固定 Target50 所需的兼容性敏感依赖。robocasa extra 从 RoboCasa、RLDX 和 Robosuite 的 rpent 分支安装;不要同时安装提供同一导入包的 rlinf-robocasa365。
Torch、torchvision 与 CUDA 需要按本机配置选择。参考实验使用 Torch 2.7.0、torchvision 0.22.0 和 CUDA 12.6。每次复现都应保存实际依赖与 Git 版本,因为分支内容可能更新:
uv pip freeze > installed-requirements.txt
git rev-parse HEAD > rpent-revision.txt
flash-attn 为可选依赖,未安装时 RLDX-1 使用 PyTorch SDPA。如需安装,请按 FlashAttention 官方说明 选择兼容版本。
安装后处理
将厨房仿真资源(约 10 GB)下载到 site-packages 之外,重新安装 Python 包时即可保留这些资源。Target50 不使用 RoboCasa 数据集或遥操作配置;以下命令通过 --no-macros 跳过可选的本机宏配置:
robocasa-download-assets --assets-path ~/.robocasa/assets --no-macros -y
命令结束时会打印需要导出的环境变量,把它加到启动 rpent 的 shell 里:
export ROBOCASA_ASSETS_PATH=~/.robocasa/assets
安装器会补齐下载资源及随包的场景文件。重复运行时可加 --skip-existing 检查已有下载。资源冲突、磁盘空间和相机问题见本页的常见问题。
RLDX-1 checkpoint
下文的 --vla-model-path 需要指向本地 RLDX-1-FT-RC365 模型目录,即针对 RoboCasa365 微调的权重。先从 Hugging Face 下载:
hf download RLWRLD/RLDX-1-FT-RC365 \
   --revision 587e9ecdcc5e7184fcc17f58713908edff5af041 \
   --local-dir ./checkpoints/rldx-1-ft-rc365
下载较慢时,可使用 Hugging Face 镜像:
HF_ENDPOINT=https://hf-mirror.com hf download RLWRLD/RLDX-1-FT-RC365 \
   --revision 587e9ecdcc5e7184fcc17f58713908edff5af041 \
   --local-dir ./checkpoints/rldx-1-ft-rc365
RLDX-1 backbone 支持文件
FT checkpoint 虽包含权重,仍引用 RLWRLD/RLDX-1-VLM 的架构、processor 和 tokenizer。Target50 将这些支持文件固定到 4b9f870d1287e0d38d7eb1445e6d8c60afe66dd7,共 15 个不含权重的文件,约 16.4 MB(包括模型文档和图片)。下载到启动 RPent 时使用的同一缓存:
export HF_HOME="$PWD/.cache/huggingface"
export HF_HUB_CACHE="$HF_HOME/hub"
hf download RLWRLD/RLDX-1-VLM \
   --revision 4b9f870d1287e0d38d7eb1445e6d8c60afe66dd7 \
   --include "*.json" "*.txt" "*.jinja" "*.md" "*.png" ".gitattributes" \
   --exclude "*.safetensors.index.json"
无需额外下载基础模型权重。启动时保留上述缓存变量,不要通过 TRANSFORMERS_CACHE 指向空缓存。RoboCasa VLA worker 在普通运行和 Target50 中均自动使用上述支持文件 revision,单独启动的 RPent VLA 服务也相同;无需额外 revision 参数或手工修改缓存 ref。该固定值仅作用于 backbone 元数据,不改变 --vla-model-path 选择的微调权重。模型和 assets 的许可证独立于 RPent 代码许可证。
运行一个任务#
先按 规划器配置 配置模型服务,并用 rpent-check-llm 检查连接。以下命令运行种子为 1 的 OpenDrawer 任务:
rpent --robot robocasa \
      --task-name OpenDrawer \
      --split target \
      --seed 1 \
      --vla-model-path ./checkpoints/rldx-1-ft-rc365 \
      --planner claude_code \
      --model claude-opus-4-8
RoboCasa 不绑定具体 planner;可使用 api、claude_code 或 codex 规划器。配置方式参见 规划器配置。
查看结果#
任务是否成功由环境的 _check_success() 判定,其布尔结果记录在 state.success 中。规划器调用 finish 会结束对话,但其中声明的状态不作为评测结果。查看输出目录中的 result.json、transcript_*.json 和 run.log;服务启动问题分别记录在 env_server.log、vla_server.log。
可使用 --dashboard 观察相机和规划器输出,通用操作见 交互使用。
任务记忆#
--memory-profile hf (默认值)下,CLI 与 Dashboard 均从 RLinf/RPent-memory 数据集 当前的 main 分支同步 robocasa/**,不锁定数据 commit。目录结构为:
memory/robocasa/
├── task-specific/
│   ├── <Task>_s0.json
│   ├── <Task>_s0_recipe.jsonl
│   └── <Task>.md              # 可选
└── global/
    └── GLOBAL_MEMORY.md
HF 评测时,RoboCasa 同时提供当前任务已有的 JSON、recipe、Markdown 和 global/GLOBAL_MEMORY.md。规划器通过 read_text_file 按需查阅与当前任务相关的 task-specific 和 global 经验,自主决定读取时机和内容量;动作与任务结束不要求先读完全部文件。不提供关闭 global 层的选项。
提示词与文件工具使用相同的文件选择。RPent 文件工具拒绝读取其他任务的 memory;这是工具层限制,不是操作系统级隔离。JSON/JSONL 均缺失时,继续使用实时观测和 global;只有其中一个存在则报错。缺少可选 Markdown 会记录日志,global 文件必须存在。文件按任务名和目录直接发现,无需额外索引。CLI 在启动机器人服务前校验 memory。Dashboard 在启动共享 VLA 前检查 memory 目录和 global 层;选定任务后,先检查该任务的文件,再启动其环境。任务 memory 校验失败时,已有的共享 VLA 仍可供其他任务使用。
实时 task_language、RGB-D、任务进展和工具返回优先于 memory。只有可见前提成立时才应用 global 策略。有接触、持有物体、fixture 进展或计数器上升时保持 VLA 连续调用;连续两次无接触且无可见进展后,重新定位并有限调整姿态。每次 VLA 调用都使用完整、逐字的实时任务语言。历史 vla_act 仅描述策略,执行使用当前工具,不回放历史坐标。评测时仍然不允许 reset。
使用本地 memory 时,下载到新目录后选择 local profile。使用新目录也可避免旧下载目录残留已从远端删除的文件:
hf download RLinf/RPent-memory --repo-type dataset \
   --include 'robocasa/**' --local-dir ./target50-memory

rpent --robot robocasa \
      --task-name OpenDrawer --split target --seed 1 \
      --vla-model-path /path/to/rldx \
      --planner codex --model gpt-5.5 --reasoning-effort xhigh \
      --memory-profile local --memory-dir ./target50-memory/robocasa
后续 memory 更新仅发布到 HF main。 reproduce/memory 归档 保留 d8c25a7f 的 GPT-5.5 Harness-VLA 复现资源,正文和目录命名均保持原样。其中 RoboCasa 使用 task_only/,当前加载器要求 task-specific/,不会转换旧布局。因此,下载该归档后直接传给当前 --memory-profile local 加载器,不是受支持的复现命令。归档 README 描述的是历史行为,不是当前 CLI。本指南尚未确立与该归档配套的 RoboCasa 代码/数据快照;上面的命令使用当前 main 语料。
本地探索产物也可以直接用于评测,无需转换。对于 --task-name <Task> --split <split>,local 评测从 task-specific/ 中选择发布版 <Task>_s0.json / <Task>_s0_recipe.jsonl 文件对,或者原生 <Task>_<split>_s0.json / <Task>_<split>_s0_recipe.jsonl 文件对。任一候选只存在半对都会报错;两对同时存在时,必须用不同的 --memory-dir 目录分开,RPent 不会自动选择。两对都缺失时,可以仅使用 global 指导。
local 评测还提供 global/*.md,以及 YAML frontmatter 中 suite: robocasa、regime: <split>、task_id: <Task> 均精确匹配的 task-family/*.md。其他任务和 split 不会被提供;可选的 task-specific/<Task>.md 仍可读取。评测无需也不开放全语料的 MEMORY.md 索引和 _internal/,而是直接列出已选择文件。包括 local profile 在内,缺少 global 都会阻止评测启动。提示词、文件权限和读取审计共用相同选择;结果记录实际 profile 和匹配的任务族身份,供校验器检查。
自定义记忆来源#
使用相同 robocasa/ 结构的其他 HF 数据集时,启动 RPent 前设置 RPENT_MEMORY_HF_REPO=<owner>/<dataset>,并使用 --memory-profile hf。这里接受数据集仓库 ID,不是浏览器页面 URL。
使用自定义子目录或维护分支时,下载对应子树到新目录后选择 local profile:
hf download <owner>/<dataset> --repo-type dataset \
   --include '<subpath>/**' --local-dir ./custom-memory

# 在 RPent 运行命令中加上:
# --memory-profile local --memory-dir ./custom-memory/<subpath>
所选目录使用 task-specific/,并且必须提供至少一个可读的 global/*.md 文件。选择分支时,在 HF 下载命令中加上 --revision <branch>。
探索模式#
添加 --explore 后,规划器可以复位环境并重新尝试任务,将经验写入本地记忆。探索可从空目录开始,并可读取索引、写入当前任务的草稿目录。与 LIBERO 相同,每次运行默认最多包含 3 个规划会话,每个会话最多尝试 5 次:
rpent --robot robocasa --task-name OpenDrawer --split target --seed 0 \
  --vla-model-path /path/to/rldx \
  --planner codex --reasoning-effort high --planner-timeout-s 7200 \
  --explore --explore-sessions 3 --explore-attempts-per-session 5 \
  --memory-dir /path/to/robocasa-memory
reset 使用环境原有的复位流程。运行器只导出最后一次复位后成功尝试的动作序列。探索经验先写入当前任务的本地草稿目录(inbox);运行正常结束、未发生智能体执行错误时,会自动合并草稿。传入 --no-auto-merge-memory 可关闭自动合并。探索提示词位于 robots/robocasa/prompts/explore.py,规定了移动底盘的使用、task_progress 检查、RLDX 连续执行以及失败尝试的记录方式。
共享记忆合并流程 将通过校验的提案发布到 task-family/ 和 global/,将成功的 audit/recipe 文件对复制到 task-specific/,并刷新 MEMORY.md。评测这些原生产物时,使用 seed-0 探索输出,以 --memory-profile local 指向同一目录。必须先有已发布的 global,评测才可启动;评测使用独立的任务/split 访问边界,探索则保留重试和 inbox 工作流程。
实验复现(Target50)#
当前 robots/robocasa/eval/target50_v2.json 协议(robocasa-harness-vla-v2)使用 task/global memory,不锁定数据版本。它保留 target 的 task/seed 矩阵、cell 时限、no-reset 规则、环境成功判据和 40/999/8 的 RLDX 参数。协议 ID 标识结果格式和评测规则,供校验器区分 v1 与 v2,不是 memory 数据版本选择参数。
结果记录固定的任务/global 文件选择、缺失文件和实际读取情况。校验器允许零读取和部分读取,仍检查任务访问边界和审计结构。审计文件缺失或损坏会单独报告;是否完整读取不决定环境结果的有效性或成功值。每次运行都会重新初始化读取审计,即使复用了输出目录也不继承旧记录。
校验器不比较不同运行之间的 memory 正文。HF main 接收后续更新, reproduce/memory 保持为不再变更的历史归档。使用当前布局进行可重复的对照实验时,只下载一次 memory,所有 cell 均用 --memory-profile local --memory-dir 指向同一份保持不变的目录。保留这些文件,并在本地实验记录中保存 HF commit 或哈希。RPent 不固定 memory,也不向结果元数据添加数据版本标识。
清单定义评测矩阵和校验规则,排行榜 展示独立报告的成绩。340 个回合本身不能证明运行使用了哪份 memory、模型或代码配置。当前 v2 清单包含 GPT-5.5 参考配置,不能直接用于校验榜单上的所有模型。
target50.json保留历史 v1 task-specific 协议。校验相匹配的旧记录时传入--manifest robots/robocasa/eval/target50.json。target50_v2.json描述当前 task-specific 与 global 一起使用的运行,是新结果 和校验器的默认清单。榜单成绩保留各自报告的来源;没有匹配的运行证据时,不将其重新标为 v2 结果。
每个任务与 seed 的组合称为一个评测单元(cell)。源码依赖使用清单中指定的 rpent 分支;每次运行都需记录实际安装的提交版本。
任务组 |
任务数 |
每个任务的 seed 范围 |
单次运行时限 |
运行数 |
|---|---|---|---|---|
Atomic |
18 |
1--10 |
1800 秒 |
180 |
Composite-Seen |
16 |
1--5 |
3600 秒 |
80 |
Composite-Unseen |
16 |
1--5 |
3600 秒 |
80 |
总计 |
50 |
340 |
Seen/Unseen 指任务是否出现在预训练数据中;target 厨房场景是独立的保留场景划分,详见 RoboCasa 数据定义。50 个任务分三组:
Atomic (18) —— 单步原语的开合与搬运任务:
CloseBlenderLid、CloseFridge、CloseToasterOvenDoor、CoffeeSetupMug、NavigateKitchen、OpenCabinet、OpenDrawer、OpenStandMixerHead、PickPlaceCounterToCabinet、PickPlaceCounterToStove、PickPlaceDrawerToCounter、PickPlaceSinkToCounter、PickPlaceToasterToCounter、SlideDishwasherRack、TurnOffStove、TurnOnElectricKettle、TurnOnMicrowave、TurnOnSinkFaucet。Composite seen (16) —— 预训练数据中出现过的组合任务:
ScrubCuttingBoard、StackBowlsCabinet、WashLettuce、RinseSinkBasin、PreSoakPan、StirVegetables、LoadDishwasher、SteamInMicrowave、SetUpCuttingStation、GetToastedBread、DeliverStraw、KettleBoiling、PrepareCoffee、StoreLeftoversInBowl、SearingMeat、PackIdenticalLunches。Composite unseen (16) —— 预训练数据中未出现过的组合任务:
ArrangeBreadBasket、ArrangeTea、BreadSelection、CategorizeCondiments、CuttingToolSelection、GarnishPancake、GatherTableware、HeatKebabSandwich、MakeIceLemonade、PanTransfer、PortionHotDogs、RecycleBottlesByType、SeparateFreezerRack、WaffleReheat、WashFruitColander、WeighIngredients。
任选一个传给 --task-name 即可。RoboCasa 完整目录更大,参见 RoboCasa 上游。
进行可重复的 Target50 对照实验时,先按“任务记忆”中的下载命令准备当前语料。所有评测单元使用同一份保持不变的本地目录,并随结果保留来源 revision 或文件哈希。
运行 Target50 时,先准备上文的资源和本地记忆,再为清单中的每个任务与 seed 组合运行一次命令。参考实验使用 Codex,配置为 gpt-5.5、xhigh、max_turns=100;RoboCasa 本身也支持其他规划器。场景由 --seed 指定,不要设置 RLDX_RESET_SEED。普通 RoboCasa 使用 max_chunks=70,Target50 将其设为 40。运行前设置 Target50 评测使用的 RLDX 参数:
export RLDX_MAX_CHUNKS=40
export RLDX_SETTLE_PATIENCE=999
export RLDX_ACTION_STEPS_PER_CHUNK=8
unset RLDX_RESET_SEED
以下运行 Atomic 组的 OpenDrawer 任务,使用第一个 seed:
rpent --robot robocasa \
      --task-name OpenDrawer --split target --seed 1 \
      --vla-model-path ./checkpoints/rldx-1-ft-rc365 --cuda-device 0 \
      --planner codex --model gpt-5.5 --reasoning-effort xhigh \
      --max-turns 100 --planner-timeout-s 1800 \
      --memory-profile local \
      --memory-dir ./target50-memory/robocasa \
      --output-dir ./runs/target50/atomic/OpenDrawer_s1
Composite-Seen 与 Composite-Unseen 使用 --planner-timeout-s 3600。按 Atomic、Composite-Seen、Composite-Unseen 的顺序执行。只有最终环境记录中的 state.success=true 才计为成功,规划器的 finish(status=...) 不作为评测结果。已产生有效结果的任务失败和规划器超时均不重试;仅在基础设施故障导致该评测单元未产生有效环境结果时,才允许重试。
每条完成的命令都会原子写入 <output-dir>/result.json,成功标记取自最终环境状态的 state.success。文件记录实际生效的评测参数,但不保存模型服务的错误原文或凭据。全部结果按 <results-root>/<manifest-split>/<Task>_s<seed>/result.json 保存后,运行以下命令检查评测数量是否完整,并计算按任务加权的成功率:
python -m robots.robocasa.eval.validate_target50 ./runs/target50
Target50 报告成绩与历史结果#
下表成功率以 排行榜 为准。RPent 的三个配置分别为 Codex / GPT-5.5 / xhigh / reasoning、Codex / GPT-6 Astra / low / reasoning,以及 Claude Code / Opus-4.7 / max.reasoning。Harness VLA 参考列采用 论文表 4 中的 GPT-5.5 结果。Overall 对 50 个任务等权计算,不是 340 回合中的成功回合占比。
Split |
RPent / GPT-5.5 |
RPent / GPT-6 Astra |
RPent / Opus-4.7 |
Harness VLA / GPT-5.5 参考值 |
|---|---|---|---|---|
Atomic-Seen |
92.0% |
87.78% |
79.4% |
92.0% |
Composite-Seen |
61.0% |
43.75% |
47.5% |
61.0% |
Composite-Unseen |
13.8% |
42.50% |
15.0% |
13.8% |
总体(任务加权) |
57.1% |
59.20% |
48.6% |
57.1% |
Astra 的报告值为 Overall 59.20%,三个分项分别为 87.78% / 43.75% / 42.50%。回合数已根据 实验贡献者确认的更正 同步为 340(180/80/80);此前的 250 回合信息属于尚未同步的历史记录。此次更正保留已报告成功率,不由四舍五入后的比率推算成功次数,也不代表重新核验了全部 340 份原始结果。
历史 Codex 复现#
归档中的复现覆盖全部 340 个评测单元,按任务汇总的结果如下。这些历史数值不代表使用 v2 协议重新评测的结果:
任务组 |
成功次数 / 运行数 |
成功率 |
Harness VLA 参考值 |
|---|---|---|---|
Atomic |
163/180 |
90.56% |
165/180 (91.67%) |
Composite-Seen |
49/80 |
61.25% |
45/80 (56.25%) |
Composite-Unseen |
12/80 |
15.00% |
11/80 (13.75%) |
总体(任务加权) |
不适用 |
57.00% |
55.40% |
历史逐任务结果表 给出每个任务的成功次数和成功率。这份历史记录仅提供任务级汇总数据,不包含各 seed 的执行记录、原始轨迹或失败分类,因此不能用于逐次复核运行过程。
环境自检#
安装 RoboCasa 及其 assets 后,可显式启用环境冒烟测试,检查仿真器安装与接口。测试不需要 planner 凭据或 VLA checkpoint:
uv pip install pytest pytest-timeout
RPENT_RUN_ROBOCASA_INTEGRATION=1 \
   pytest tests/integration_tests/robots/robocasa/test_target50_runtime_smoke.py -v
共四项测试:OpenDrawer、NavigateKitchen、PickPlaceCounterToCabinet 各使用 seed 1,另加一项移动相机测试。任务测试检查构造/reset、12D action、操作相机、导航 RGB-D/world map、成功判定及关闭流程;相机测试检查底盘执行八步动作后的相机位姿与画面变化。这些真实仿真测试需要可用的 GPU/EGL 环境,与离线 CPU CI 分开运行;跳过不能计作通过。
常见问题#
资源目录必须包含下载集合和随包的 scene、arena、fixture 文件。请保留资源的署名文件。--skip-existing 检查下载清单;若文件冲突,确认需要替换后再使用:
robocasa-download-assets --assets-path ~/.robocasa/assets --no-macros --overwrite -y
--overwrite 优先于 --skip-existing,只替换安装范围内的资源文件。默认不覆盖内容不同的已有文件,并要求目标文件系统支持硬链接。磁盘应能容纳 ZIP 和解压数据;替换时还需保留原有数据所占空间。中断后可重新运行下载命令。
先执行 环境冒烟测试。四类资源下载完成后,使用现有 RoboCasa E2E 组件测试检查 VLA worker 启动、HTTP RPC 和首次推理。按需安装 .[test],选择一张可用 GPU,并使用新的输出目录:
CUDA_VISIBLE_DEVICES=0 \
RLDX_MODEL_PATH="$PWD/checkpoints/rldx-1-ft-rc365" \
RPENT_E2E_OUTPUT_DIR="$PWD/e2e-robocasa" \
HF_HUB_OFFLINE=1 TRANSFORMERS_OFFLINE=1 NO_ALBUMENTATIONS_UPDATE=1 \
MUJOCO_GL=egl python -m pytest -q \
   tests/e2e_tests/robocasa/test_components.py::test_rldx_component --timeout=300
这些检查不会启动 planner 或生成 benchmark 成绩,默认 skip 不能当作通过。离线变量仅作用于该自检命令;普通 HF memory 同步仍需要网络。保持远程 planner 的代理配置不变。轻量协议测试仍检查全部 50 个任务和固定的 340-cell 分母,全量评测单独执行。
下载慢时可使用
UV_HTTP_TIMEOUT=600,并将缓存和临时目录放在空间足够的文件系统上。重新执行固定 revision 的 HF 下载命令;不能只看 shard 文件大小判断完整性,不要禁用 TLS 校验。只读资源目录报错时,检查是否使用
.[robocasa]指定的依赖,不要开放资源目录写权限;转换后的 XML 应写入临时目录。RLDX 离线缓存缺失时检查上述支持文件和缓存变量。
NO_ALBUMENTATIONS_UPDATE=1只关闭导入时的更新检查,不改变图像处理;保持现有 image geometry fallback 参数。通过 GPU 运算和 EGL render 验证所选 Torch/CUDA 构建,不能只看驱动显示版本;应使用与本机兼容的构建。
共享只读环境应将
NUMBA_CACHE_DIR设置到当前用户可写目录,不要修改包的代码权限。导航 RGB-D 或 world map 渲染报告缺少
mobilebase0_navview时,应重新安装.[robocasa]以刷新RLinf/robosuite的rpent分支;不要手工修改已安装的 XML。read_text_file报告缺少当前任务结果时,请检查memory/robocasa/task-specific/目录或所选本地目录。RPent 不会读取其他任务的 memory 作为替代。 Markdown 为可选文件;Atomic 任务没有发布<Task>.md。环境与 VLA 启动错误会分别记录在
<output_dir>/env_server.log和<output_dir>/vla_server.log;运行级错误也可检查<output_dir>/run.log。只有准确的
127.0.0.1与localhost主机名会自动绕过 HTTP 代理。其他主机名与 IP 均遵循标准代理环境;只有该服务应当直连时,才需要把准确主机名加入NO_PROXY与no_proxy配置。
实现说明#
RoboCasa 通过 toolkit 提供动作、状态读取和 finish 工具。接入 RLDX-1 时需要注意两点:
环境服务中的辅助方法。 抓取检测与动作组装需要访问运行中的仿真环境,因此由环境服务器通过 RPC 提供。动作组件通过环境客户端获取渲染结果、执行动作,并通过模型客户端调用 RLDX-1。接入方式见 添加机器人或仿真环境。
模型观测。 RLDX-1 接收三路相机的视频张量,形状为
(1, T, H, W, 3),其中T表示堆叠的历史帧;输入还包括state.*与annotation.*字段。
RPC 框架负责管理模型会话,观测中不包含会话 ID。RpcClient 生成以 rpc_ 开头、后接 UUID 十六进制字符串的私有 ID,并在 wait_for_ready 连接过程中向服务器注册。服务器将 ID 传给 predict 和 reset_session,按客户端隔离 RLDX 的记忆与 RTC 策略状态;rldx_skill 和 vla_client 不需要直接处理 ID。
服务器记录每个会话的空闲时间,并定期清理超时会话,默认超时为 3600 秒。客户端在进程退出时通过 atexit 发送 session.close。