双臂 Franka#
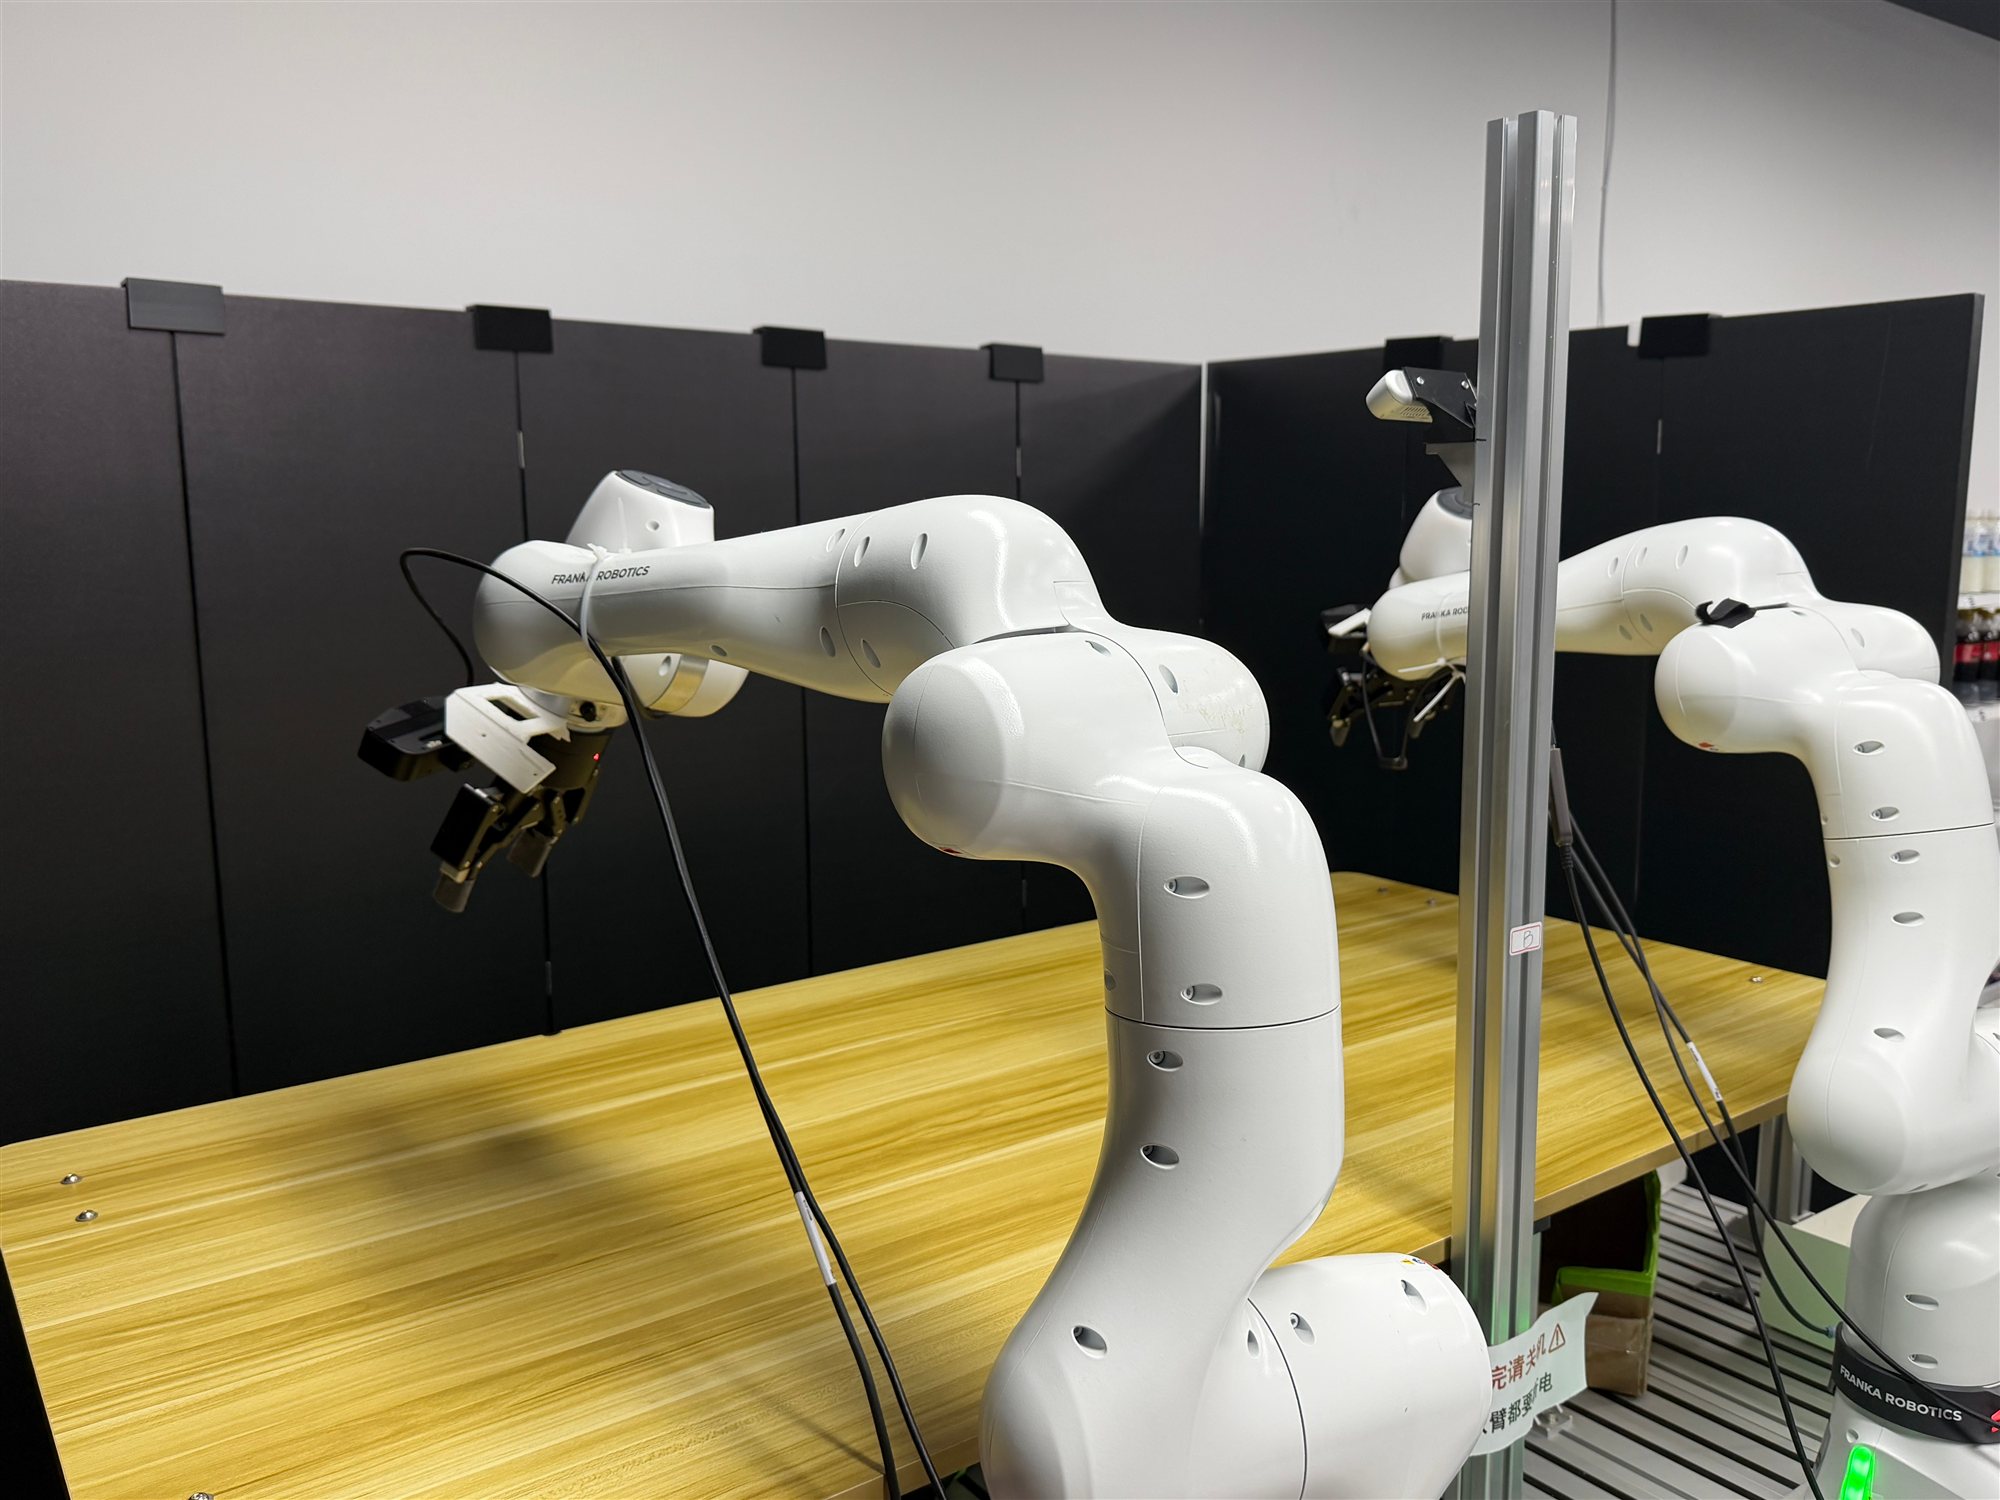
用于真机实验的双臂 Franka 系统。#
RPent 可以通过 RLinf RealWorldEnv worker 控制双节点双臂 Franka 系统。 任务视频见 双臂 Franka 演示。
安装#
请先按照 libfranka 官方快速安装指南 安装 libfranka 0.19.0。
克隆 RPent 并安装 Python 依赖。若已有仓库,进入仓库后执行 uv sync:
git clone https://github.com/RLinf/RPent.git
cd RPent
uv sync --extra franka --extra sam3
该命令将 RLinf release/v0.4、rpent-openpi、SAM3 以及 Franka 的相机、夹爪和遥操作依赖安装到 .venv。其中的 franky-control wheel 已包含 libfranka 0.19.0。
标定(Calibration)#
base_camera 和 d455_camera 都需要标定到 右臂基座。可使用
calibration_tools/,也可继续使用 ROS
easy_handeye,最终加载格式均为 YAML。
腕部相机在默认配置中仅用于观测;若使用腕部 RGBD 相机进行投影,需要按下文
配置手眼标定和投影视图。
本工具支持 D435,已在 D435 配置下验证;其他型号和流配置尚未验证,不能保证
仅修改参数即可使用。零畸变系数可直接使用;非零系数仅支持
distortion.brown_conrady。不支持的非零畸变模型会拒绝采样,并显示模型和
系数,不会自动转换或忽略畸变。
1. 准备环境
在相机节点激活已有的 RLinf Franka 运行环境,然后进入 RPent 仓库根目录, 检查所需接口:
source /absolute/path/to/franka-env/bin/activate
cd /absolute/path/to/RPent
PYTHONPATH=calibration_tools python -c "import numpy, scipy, yaml, pyrealsense2; from common import check_opencv; check_opencv()"
检查包含 ChArUco、PnP、calibrateHandEye 及所需方法常量。
若现有环境不满足依赖,可另建标定环境,避免改动策略运行环境:
python3 -m venv .venv-calibration
source .venv-calibration/bin/activate
pip install -r calibration_tools/requirements.txt pyrealsense2
在右臂控制节点使用匹配机器人固件的 libfranka 开发库编译状态读取程序:
cmake -S calibration_tools -B calibration_tools/build \
  -DCMAKE_PREFIX_PATH=/absolute/path/to/libfranka/install
cmake --build calibration_tools/build --parallel
产物为 calibration_tools/build/read_franka_state,通过 readOnce() 读取末端
位姿、关节速度和机器人状态并输出 JSON,不发送运动指令。Python 控制包的安装
不保证包含此编译步骤所需的头文件和 CMake 配置。
下文替换相机序列号、SSH 别名、读取程序绝对路径和机器人 IP;读取程序在本机时
省略 --ssh-host,需要指定共享库目录时追加 --library-dir /path/to/lib。
2. 启动相机并采集
退出占用设备的程序,启动相机服务:
python calibration_tools/raw_camera_service.py \
  --base-serial BASE_SERIAL --d455-serial D455_SERIAL
将 ChArUco 板固定在右臂末端,相机保持不动。默认板为 6×8 格、格边长 25 mm、
标记边长 18 mm、DICT_4X4_100、非 legacy 布局。其他板可通过
--squares-x、--squares-y、--square-m、--marker-m 和
--dictionary 配置,长度单位为米。
在同一相机节点另开终端,激活上一步选用的环境后运行:
python calibration_tools/base_handeye_collect.py \
  --arm right --camera-serial BASE_SERIAL \
  --camera-url http://127.0.0.1:8765/raw/base \
  --ssh-host robot-right \
  --reader /absolute/path/to/read_franka_state --robot-ip ROBOT_IP \
  --output calibration_tools/sessions/base-to-right
打开 http://127.0.0.1:8767,人工调整右臂,释放引导按钮并停稳后点击
Capture pose。建议采集 20–30 个不同姿态,覆盖多个旋转轴;求解至少需要十组。
工具只读取状态,不会移动机械臂。不传 --output 时,默认写入脚本所在目录下的
calibration_tools/sessions/,与启动时的工作目录无关。
完成后按 Ctrl+C 停止采集器。标定 D455 时重复上述命令,将序列号换成
D455_SERIAL、URL 换成 /raw/d455、输出目录换成
calibration_tools/sessions/d455-to-right。每次采集使用新目录;D455 流配置
需先确认符合上面的畸变模型支持范围。
3. 求解并导出
python calibration_tools/solve_base_handeye.py \
  calibration_tools/sessions/base-to-right --arm right
python calibration_tools/export_dual_franka.py \
  calibration_tools/sessions/base-to-right/base_camera_extrinsic_candidate.json \
  --output calibration_tools/exports/base_to_right.yaml
D455 使用同样步骤,将会话目录和输出文件改为 d455-to-right 和
d455_to_right.yaml。检查会话中的 quality_report.json,并通过独立实物
测量验证候选外参;求解成功或导出 YAML 不代表精度已验证。导出不会覆盖已有文件。
4. 配置 RPent
在自己的 robot config 中填写经过验证的 YAML 路径:
perception:
  calibration:
    base_camera: /absolute/path/to/base_to_right.yaml
    d455_camera: /absolute/path/to/d455_to_right.yaml
通过下文的 --robot-config 加载配置。启动 RPent 前停止标定相机服务。
保留并核对 perception.base_frames 和定位边界;本工具不会自动标定左右基座关系。
腕部投影为可选功能。在示例配置中取消 perception.calibration 和
perception.projection_views 下腕部条目的注释,并配置具有对齐深度和 RGB
内参的 RGBD 相机。每份腕部标定 YAML 顶层需包含 arm: left 或 arm: right,
设置 parameters.eye_on_hand: true,并将
parameters.robot_effector_frame 设置为 left_ee_O_T_EE 或
right_ee_O_T_EE。transformation 将相机坐标转换到对应末端坐标系。
RPent 将其与所选快照中的末端位姿组合;若位姿使用 left_base,还会应用
配置的基座变换,最终输出 right_base 坐标。快照 TCP 位姿必须对应 O_T_EE,
并声明基座坐标系。默认的 Lumos 观测相机不会自动启用 RGBD 投影;选择腕部锚点前
必须完成这些配置。
开发配置#
启用机械臂运动前,请检查并修改仓库中的开发默认值:
robots/dual_franka/config/example.yaml包含机器人身份(两台机器人 IP、相机序列号/类型、夹爪连接)、工作空间几何(目标位姿、安全边界)、easy_handeye YAML 映射(见上方标定说明)和感知定位边界 + base-frame 变换。示例设置realtime_config: ignore;在 PREEMPT_RT 内核上可改为enforce。
RPent 会将该机器人配置转换成内部双节点 RLinf cluster 和环境对象。如需使用其他文件,请传入 --robot-config /path/to/robot_config.yaml。
启动双节点 Ray 集群#
两个节点的角色不同(定义在 robots/dual_franka/runtime_config.py 中):
节点
0是 Ray head 节点:运行双臂 Franka 环境 worker (全部相机、感知以及双臂和夹爪状态)和左臂的实时控制器。VLA 任务的本地 VLA 服务也运行在该节点上。节点
1是 Ray worker 节点:只运行右臂的实时控制器,不接相机,也不运行 RPent 进程。
警告
每个控制节点都必须在启动 Ray 前设置 RLINF_NODE_RANK。
节点 0:
export RLINF_NODE_RANK=0
ray stop --force
ray start --head --port=6379 --node-ip-address=HEAD_IP
节点 1:
export RLINF_NODE_RANK=1
ray stop --force
ray start --address=HEAD_IP:6379 --node-ip-address=WORKER_IP
运行冒烟测试#
先按 规划器配置 配置规划器与模型服务。
任务 0 用于逐臂测试小幅平移、旋转和夹爪动作:
uv run --extra franka rpent --robot dual_franka --task-id 0 \
  --planner claude_code --model claude-opus-4-8 \
  --robot-config robots/dual_franka/config/example.yaml
RPent 使用当前解释器启动 robots/dual_franka/env_server.py,加载 RPent robot config 并生成内部 RLinf adapter config,然后连接 Ray,等待 healthz,并将初始状态记录为 step 0。任务 0 不会加载 VLA。
VLA 抓取演示#
RPent 提供了一个使用 VLA 抓取物品的演示。任务 1 提供 vla_right_grasp / vla_handoff / vla_left_place 工具,并可在本地启动双臂 Franka VLA 服务。PI05_CHECKPOINT_PATH 指向训练好的 Pi-05 checkpoint,DUAL_FRANKA_REPO_ID 是用于查找对应归一化统计的数据集 ID:
export PI05_CHECKPOINT_PATH=/path/to/checkpoints/global_step_N
export DUAL_FRANKA_REPO_ID=org/dual-franka-tcp-rot6d

uv run --extra franka rpent --robot dual_franka --task-id 1 \
  --cuda-device 0 \
  --planner claude_code --model claude-opus-4-8 \
  --robot-config robots/dual_franka/config/example.yaml
checkpoint 必须包含:
actor/model_state_dict/full_weights.pt
<DUAL_FRANKA_REPO_ID>/norm_stats.json
预训练 checkpoint
ModelScope 上发布了一个可直接使用的 task 1 checkpoint: Brunchlife/pi05-dualfranka-tcp-rot6d-clean-desk-532-delect-76000。下载后将 PI05_CHECKPOINT_PATH 指向下载目录,并将 DUAL_FRANKA_REPO_ID 设置为包含 norm_stats.json 的子目录:
modelscope download \
  --model Brunchlife/pi05-dualfranka-tcp-rot6d-clean-desk-532-delect-76000 \
  --local_dir /path/to/pi05-dualfranka-clean-desk

export PI05_CHECKPOINT_PATH=/path/to/pi05-dualfranka-clean-desk
警告
该 checkpoint 仅在我们的内部测试环境(机器人位姿、相机、工作空间布局和物体)上训练,切换到不同的环境时预计表现会较差。若要部署到你自己的机器上,请使用 RLinf 采集示教数据并微调你自己的 checkpoint,参见 RLinf 双臂 Franka 指南 (采集 GELLO 示教数据、转换为 tcp_rot6d、运行 SFT,然后部署)。
未设置 --vla-endpoint 时,RPent 会启动 rpent/robots/components/pi05_vla_server.py,并只加载一次 pi05_dualfranka_tcp_rot6d。
也可以单独启动 VLA 服务:
uv run --extra franka python -m rpent.robots.components.pi05_vla_server \
  --embodiment dual_franka \
  --model-path /path/to/checkpoints/global_step_N \
  --repo-id org/dual-franka-tcp-rot6d \
  --cuda-device 0 --transport http --host 0.0.0.0 --port 6000
然后向 rpent 传入 --vla-endpoint http://VLA_HOST:6000。外部 endpoint 始终优先于本地自动启动。
连接外部环境服务#
连接已经运行的双臂 Franka 环境服务:
uv run --extra franka rpent --robot dual_franka --task-id 0 \
  --env-endpoint http://ROBOT_HOST:PORT \
  --planner claude_code --model claude-opus-4-8 \
  --robot-config robots/dual_franka/config/example.yaml
工具与状态产物#
双臂 Franka 扩展提供 view_env_state、view_camera_meta、 move_delta、rotate_delta、open_gripper、close_gripper 和 vla_right_grasp / vla_handoff / vla_left_place。每次解析式运动只会作用于一条臂(left 或 right)。所有会改变环境状态的工具都会在 RPent 统一的 EnvState 中保存每条臂的状态以及同步的 left-wrist、base 和 right-wrist 图像。
安全要求#
两条机械臂的急停按钮旁都必须有操作员值守。先使用极小幅度的单臂动作验证任务 0,再尝试抓取。当相机与状态结果不一致、目标运动没有到位,或任何标定存在疑问时,应立即停止。
手动技能测试#
普通评测需要独占终端(TTY)接收操作员确认,不支持 --interactive 或 Dashboard。探索模式支持 --explore --interactive,但仍需使用终端,不能通过 Dashboard 提交操作员反馈。不支持的参数组合会在连接硬件前被拒绝。普通任务也会注册 request_operator_verdict,收到人工判定后才允许调用 finish;request_scene_reset 只在探索模式注册。
部署脚本位于 robots/dual_franka/。在仓库根目录运行:
robots/dual_franka/run_manual_skill.sh --list-primitives
robots/dual_franka/run_manual_skill.sh --schema vla_right_grasp
通过 --primitive NAME --params JSON 调用工具。--task-id 为命名 VLA 技能选择任务配置中的 vla_instruction,规划器的阶段 prompt 单独记入日志。当前 clean-desk 任务继续使用 checkpoint 原来的训练指令。 --robot-config 选择机器参数,其中的 perception.calibration 映射指向 easy_handeye 手眼标定 YAML。本地 SAM3 需要安装 sam3 extra;远端服务可通过 --sam3-endpoint 接入。
机器人 Codex 运行配置隔离#
上述启动脚本使用独立的 RPENT_CODEX_HOME (默认仓库内 .codex-rpent-live),不继承编程终端的 CODEX_HOME。本地记忆默认放在该目录的 memory 中,Codex 状态数据库也使用独立目录。按需在独立目录创建私人 config.toml,不要覆盖已有私人配置。
API 部署需显式设置 RPENT_CODEX_API_KEY 和可选的 RPENT_CODEX_BASE_URL。脚本会清除继承的 CODEX_API_KEY、CODEX_BASE_URL、OPENAI_API_KEY 和 OPENAI_BASE_URL。不使用 API key 时,应在独立目录下单独登录;可将凭据配置为保存在文件中。不要提交真实配置、凭据或日志。已有私人配置若使用系统钥匙串,须另行检查账号共享。
模型、推理强度、服务档位分别通过 RPENT_CODEX_MODEL、 RPENT_REASONING_EFFORT、RPENT_CODEX_SERVICE_TIER 设置,默认保持 gpt-5.5、medium、fast。这些规则只适用于上述部署脚本,不改变直接调用 RPent CLI 的通用环境变量接口。建议通过启动脚本运行;手动 source 会修改当前终端的环境变量。
目录隔离不是权限沙盒,也不隔离共享工作区文件。当前 planner 显式使用不请求交互审批、完整文件访问的运行参数。仅修改私人配置不能覆盖 planner 显式传入的权限;连接检测仍使用只读沙盒。
探索模式(人工复位与判定)#
dual_franka --explore 在操作员确认场景准备完成后复位机器人,并记录人工判定及观测证据。探索保留真机状态和相机日志,支持多次尝试、跨会话交接及记忆整理。单臂 franka 尚未开放该模式。
机器人通过 RobotSpec.supports_human_interactive_exploration 声明支持人工交互式探索。只有在探索模式中启用该能力时,交互帮助才会显示五个人工指令。
在已配置好的机器人运行环境中启动,例如使用任务 0:
rpent --robot dual_franka --task-id 0 --explore --interactive \
  --robot-config /path/to/robot.yaml \
  --memory-dir /path/to/memory/dual_franka \
  --explore-attempts-per-session 3 --explore-sessions 2 \
  --output-dir /path/to/new-run
规划器参数和 VLA 配置仍按前文设置;任务 1 的 checkpoint/外部 VLA 服务要求不变。每个 session 的第一轮也需要确认场景,连接环境客户端时不会额外调用复位。这不替代底层 RLinf/机器人控制器自身的启动流程。
request_scene_reset(reason, expected_scene_state):操作员处理夹持物体并恢复桌面后输入done,工具再调用机器人reset()。只有复位返回成功且取得配置要求的相机观测与双臂状态后,才开始一个新的 attempt;失败时保持运动关闭。request_operator_verdict(question):记录新观测后,操作员回复success、failure、continue或abort,可附备注。solved()只读取当前有效的人工成功判定。后续运动或continue会清除旧判定。abort或操作员输入端关闭会终止本次探索;不会为了耗尽预算强迫继续。
交互模式下,回复使用终端显示的请求 ID,例如 /operator <id> done 或 /operator <id> success 物体已稳定提起。普通输入仍用于指导 agent;只有匹配当前请求 ID 的回复才用于操作员确认,避免与 --interactive 争抢 stdin。不加 --interactive 时直接按提示输入答案。两种方式均要求 TTY;目前未实现 Dashboard 操作员反馈,--dashboard --explore 会在启动服务前报错。
日志与记忆#
每个 session 的 sessions/session_<NNN>/ 保留 states.json、左右腕部、 base、可用的 D455 图像/深度和相机元数据。复位不清空前一次尝试的记录。 exploration.json 步骤附件记录 attempt 边界,operator_events.json 记录人工反馈和对应的观测步骤。
探索沿用 RPent 的 memory 管理器:
读取任务的
task-family经验和MEMORY.md/global通用经验。失败证据写到运行目录的
attempts/,工作笔记写到<memory-dir>/_internal/inbox/<recipe_tag>/wip/。人工确认成功后,整理 inbox 中的
task-family/global草稿。 runner 从最后一次成功复位后的执行记录导出 recipe,并为任务 audit 补入人工判定及状态证据。recipe 保存实际调用序列,不自动执行旧坐标。默认不自动合并。加
--auto-merge-memory后,只在本次运行成功且无 agent 错误时,使用现有 merge/validate/index 流程发布草稿和task-specificaudit/recipe 对。失败或中止的运行不自动发布草稿;原始日志与工作笔记继续保留。
提示词维护#
robots/libero/prompts/explore.py 是 LIBERO 探索提示词;它包含仿真复位和 libero_terminated 约定,不能直接用于真机。
双臂的 robots/dual_franka/prompt_bundle.py 根据 mode 选择:普通运行由 prompts/system.py 和 prompts/user.py 组装;探索运行使用 prompts/explore.py。任务名称、指令、成功标准和约束来自 tasks.py,由 robot_spec.py 填充变量,统一通过 PromptBundle.render() 渲染。跨 session 的 system prompt 也包含当前任务及成功标准。
真机探索提示词保留双臂工具和坐标约定,单独定义人工复位/判定、失败归档及三层 memory 流程;不继承 LIBERO 的“任务保证可解”或自动恢复物体等仿真假设。
使用 --env-endpoint 连接外部服务时,服务必须在环境元数据中声明 explicit_reset_only=True。未声明该能力的服务会在客户端复位前被拒绝,以保证机器人只在操作员确认后复位。部署时需现场验证相机观测更新、复位到位和任务判定。
交互式结束指令#
在双臂 --explore --interactive 模式中,单独输入 /success 或 /failure 并回车,由程序直接结束当前探索,不作为聊天消息交给规划器。不带斜杠的 success、failure 和其他自然语言照常交给 Agent 理解。 /success 仅在场景确认并成功复位之后接受;/failure 也可在等待首次复位时结束。两者都不需要等待 Agent 请求结果判定。首次接受的结束判定不会被后续相反判定覆盖。
程序立即禁止新工具调用,并请求取消执行中的工具。VLA 在现有动作边界检查取消;已经发送的机器人动作、正在执行的 RPC 或推理需要返回后才能收尾。随后采集新观测并记录人工判定。/success 导出本次成功尝试的动作序列和审计证据,调用现有 memory 合并接口保存到 task-specific,然后关闭服务并退出。 /failure 保留运行日志和失败判定并退出,不发布成功经验。 /success 自动执行 memory 合并,无需额外指定 --auto-merge-memory。观测或保存失败时不会报告完整成功,会返回错误;运行目录保留诊断记录。
包含其他文字的消息(例如“抓取 success,但整个任务还没完成”)仍是普通聊天消息。场景重置可直接回复 /done,也兼容 /operator <request-id> done。代码更新需要重启当前任务进程后生效。
其他程序级操作员指令#
/done:确认当前等待的场景准备请求,允许复位。不等待复位确认时会拒绝,不会提前缓存并触发之后的复位。/continue:回复当前结果判定请求,继续本轮尝试;不结束、不标记成功。没有结果判定请求时会提示拒绝。/abort:中止探索,禁止后续工具调用,在现有取消边界收尾后退出。保留中止记录,不发布成功 memory;相机不可用也可以中止。
五个指令都需要单独输入并回车。不带 / 的 done、success、 failure、continue、abort 均属于普通聊天,不控制程序。
直接指令不会额外调用 global/task-family 经验提炼。已有规划器错误仍会保留并阻止自动发布 memory。
独立 VLA 诊断控制台#
原语测试复用 robots/dual_franka/run_manual_skill.sh,VLA 诊断使用独立入口。不注册 task103/104,也不经过共享 runner 分发。--task-id 选择已有 VLA 任务配置(默认 1),指令来自其 vla_instruction,可用 --instruction 覆盖。请在源码仓库中运行以下命令。诊断只初始化环境和 VLA 组件,即使配置了 SAM3,也不会启动或连接其服务。
python -m tests.e2e_tests.dual_franka.dual_franka_vla --task-id 1 \
  --robot-config /path/to/robot.yaml \
  --vla-model-path /path/to/checkpoint --vla-repo-id org/dataset
支持 prompt <指令>、infer (不执行)、step (重新推理并执行)、 run N (1–20 块)、reset、quit。初始化可能复位。执行前将输入与预测保存为 JSON/NPZ,拒绝无效观测或动作;执行结果不确定时禁止继续运动,需重启会话。 RPC 成功不代表任务成功。动作校验默认要求每块预测包含 20 步;如果 checkpoint 使用不同块长度,请通过 --expected-action-steps 显式指定匹配的值。外部模型服务使用标准 VLA 推理和健康检查 RPC。
Flash 回放#
双臂使用共享的 Franka Flash 流程。生成任务卡时使用
--robot dual_franka --task dual_franka_t0,回放时使用
--robot dual_franka --planner flash --task-id 0,并提供双臂任务卡及配置。
平移标注使用具有深度和有效标定的 base、d455、left_wrist 或
right_wrist 相机。移动原语通过 arm: left 或 arm: right 指定机械臂;
左臂工作空间检查会把共享的右基座目标坐标转换到左基座坐标系。
停止运行#
在终端按 Ctrl+C 请求结束 RPent。已经发送的机器人动作或正在执行的 RPC 需要返回后才能完成清理;紧急情况下应使用硬件急停按钮。停止后检查两条机械臂与夹爪状态,再按控制系统的停机流程关闭服务。